物流お役立ちコラム
NEW
『物流現場が変わる! マテハン機器導入・活用ガイド【入門編】』
第7回「パレットへの積み降ろしに最適な装置は?」
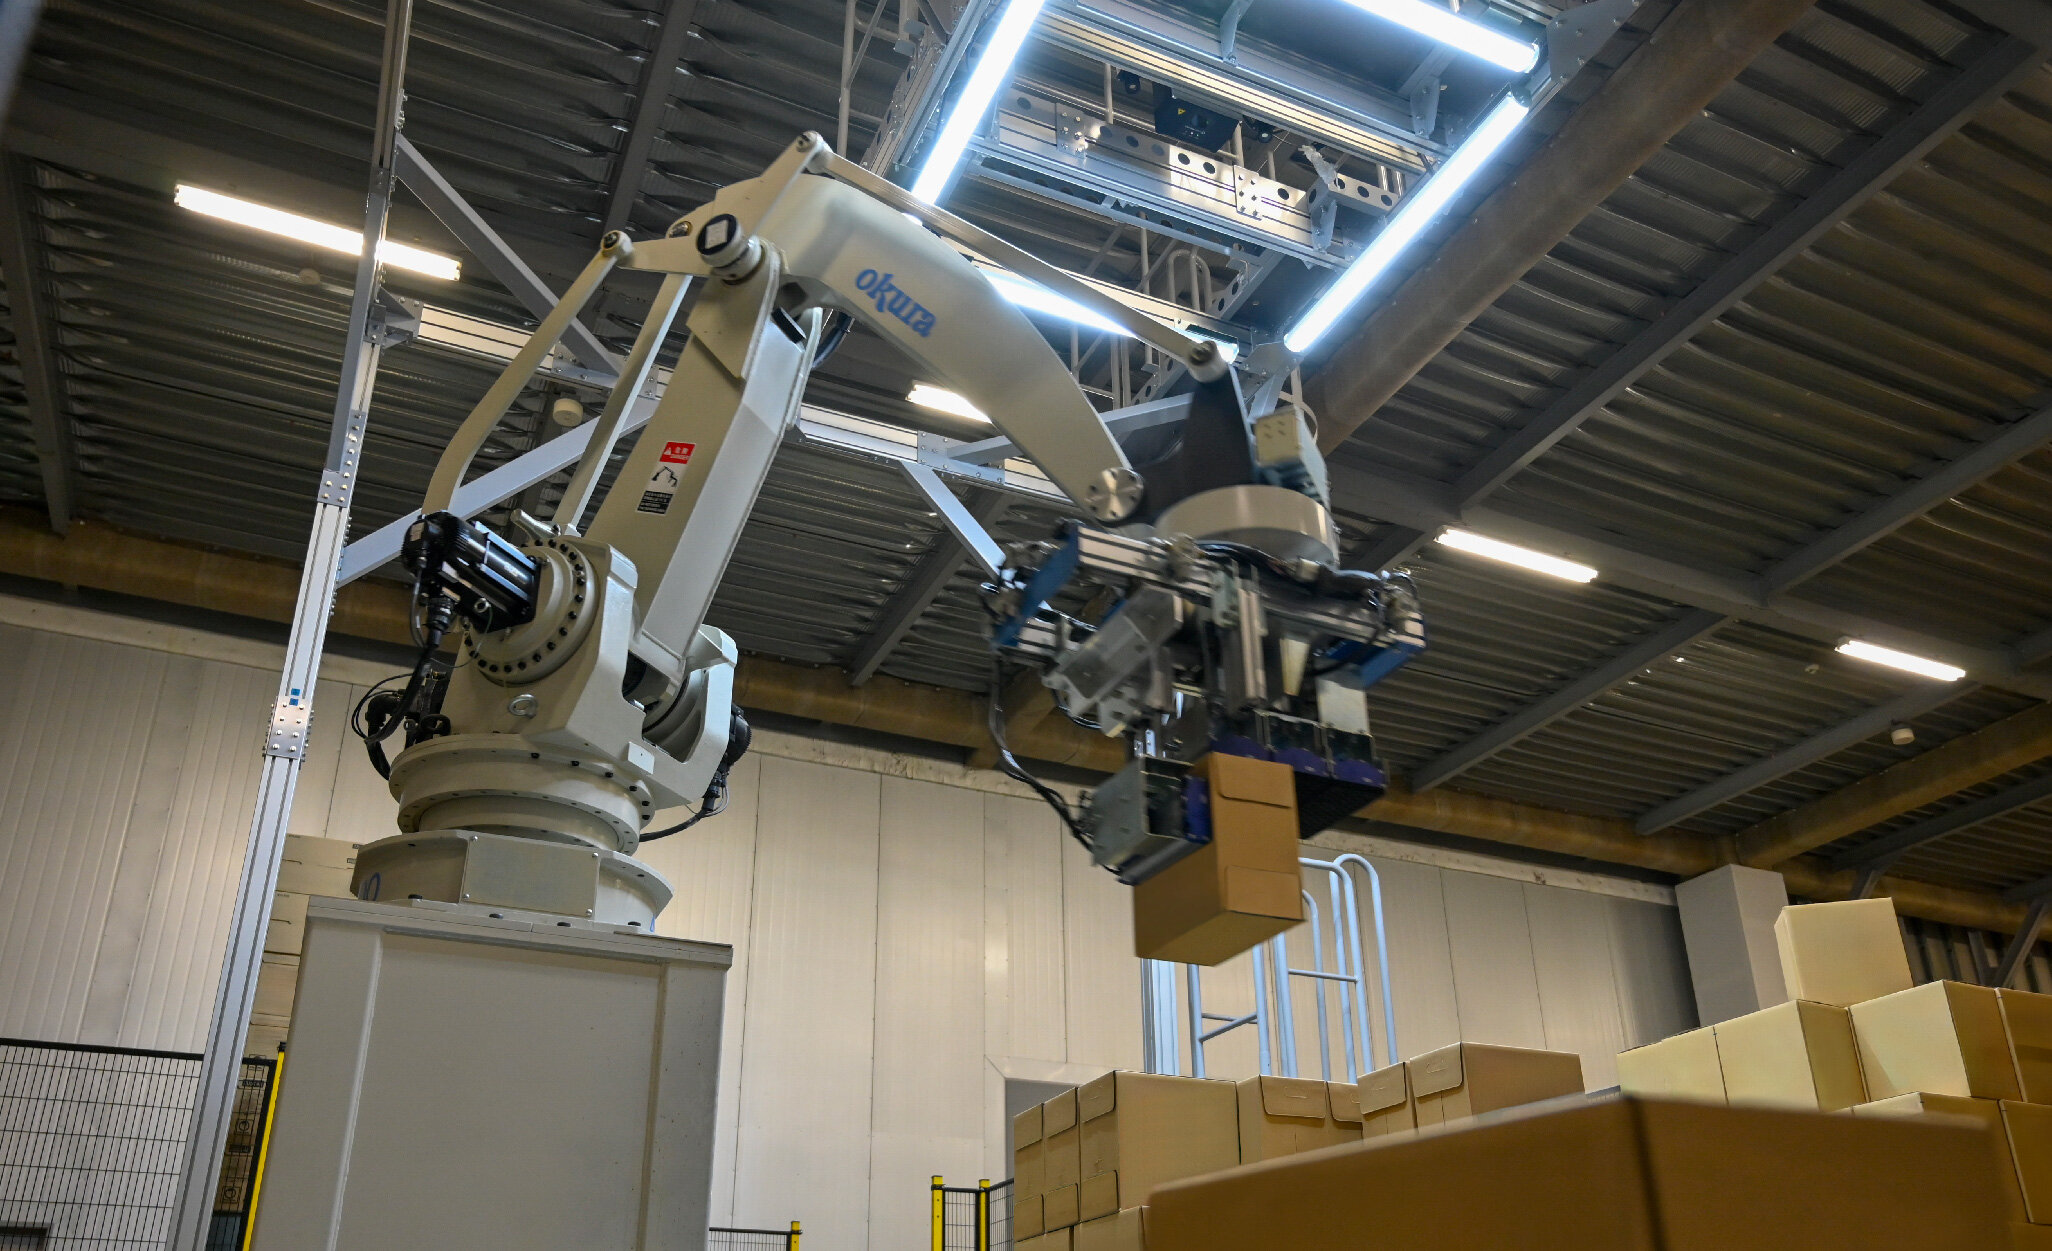
現在、物流センターでロボットが活躍する現場といえば、入荷や出荷場所でのパレットへの積み降ろしエリアがあります。入荷エリアではパレット積みの荷物をロボットが吸着して、一個ずつコンベヤ等の上に降ろしていきます。また出荷エリアでは、コンベヤ等で運ばれてくる荷物を空パレットの上に1個ずつ積載していきます。
これらの作業を人手でやるのは大変な重労働です。この大変な作業を、ロボットは人に代わって黙々とやってのけます。まだ見たことがない方にとっては、どんな動き方をするのか、実際に見たくなったのではないでしょうか?
1.現状と課題と対応策について
まずは想定される現状の課題について、ポイントを整理しました。。
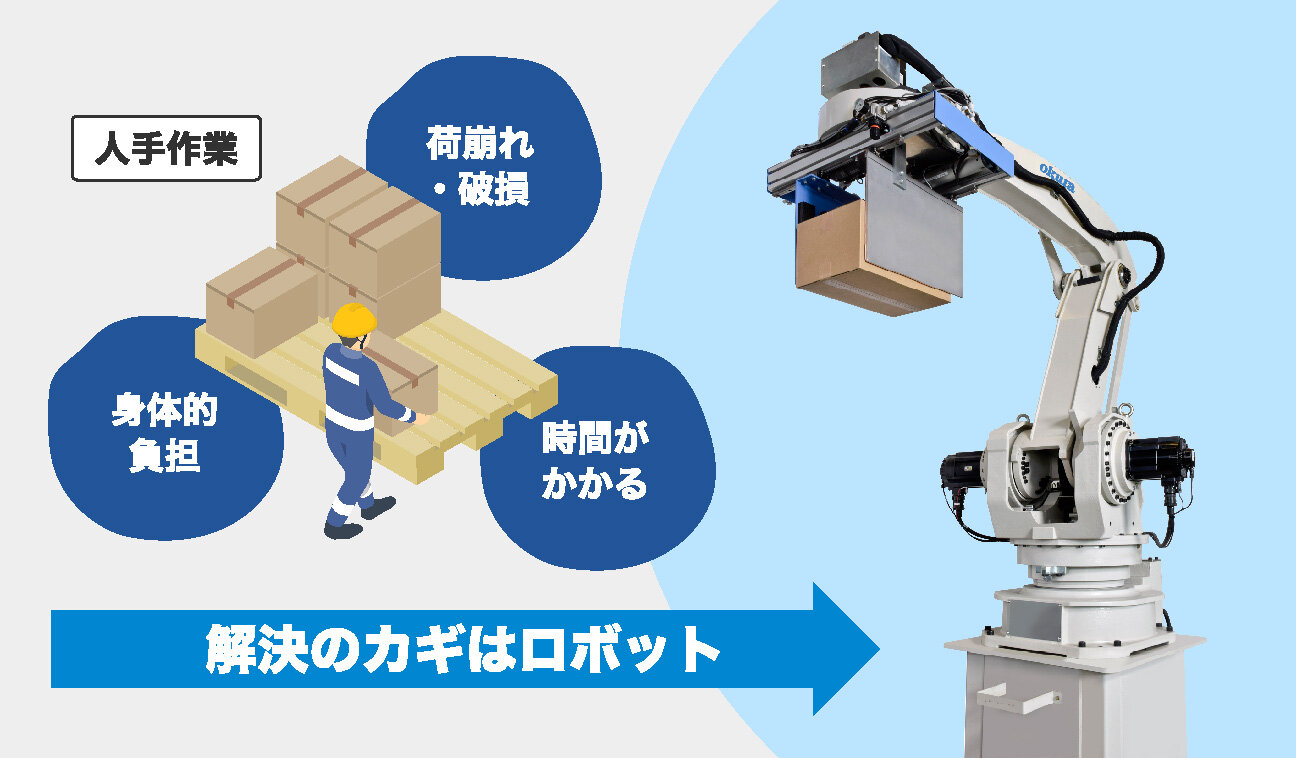
【課題1】手作業による身体的負担
未だにパレットを使用せず手積み・手降ろしを行っている現場が多く、作業者への大きな負担はもちろんドライバーの長時間労働の原因にもなっています。
【課題2】荷役時間の長さ
パレットに積む作業や、荷降ろし時にパレットへ積み替える作業に時間がかかり、トラックの待機時間が発生しています。
【課題3】荷崩れ・破損のリスク
パレットへの適切な積み付けが不十分だと、輸送中に荷崩れが起きやすく、荷物の破損につながります。
対応策について3つの側面より説明いたします。
【対応策1】ハード面の対応(機械化・自動化)
- フォークリフトの活用
- パレット単位に荷役を行うことで、手作業をなくしトラック1台あたりの積み降ろし時間を大幅に短縮します。
- パレタイザ/デパレタイザ・ロボットの導入
- パレットへの積み込みを自動化する機械を導入し、省人化と作業スピードの向上を図ります。
【対応策2】ソフト面の対応(標準化・業務改善)
- パレットの標準化
- 取引先間でパレットのサイズや種類(T11型など)を統一し、サイズ違いによる積み付けのロスを防ぎます。
- 積み付けパターンの最適化
- ブロック積みや交互列積みなど、荷物の形状に合った最適な積付けパターンを採用し、荷崩れを防止します。
- ストレッチフィルム等での固定
- パレットに積んだ荷物をストレッチフィルムやバンドでしっかりと固定し、輸送中の振動に耐えられる状態にします。
【対応策3】外部環境の対応(システム連携)
- パレットレンタルシステムの利用
- パレットの回収・管理を自社完結せず、レンタルサービスを利用して運用コストと管理の手間を削減します。
- 事前情報(事前入出荷データ)の共有
- 荷物の情報を事前にデータ連携し、到着後の荷降ろしや仕分け作業をスムーズにします。
以下では、今回のコラムの主テーマである「パレタイザ/デパレタイザ・ロボットの導入」に焦点を当て説明します。
2. パレタイザとデパレタイザとは
日本語で表現すると分かりにくい用語も、専門用語でいうとイメージできる装置名があります。その代表例がパレタイザとデパレタイザです。
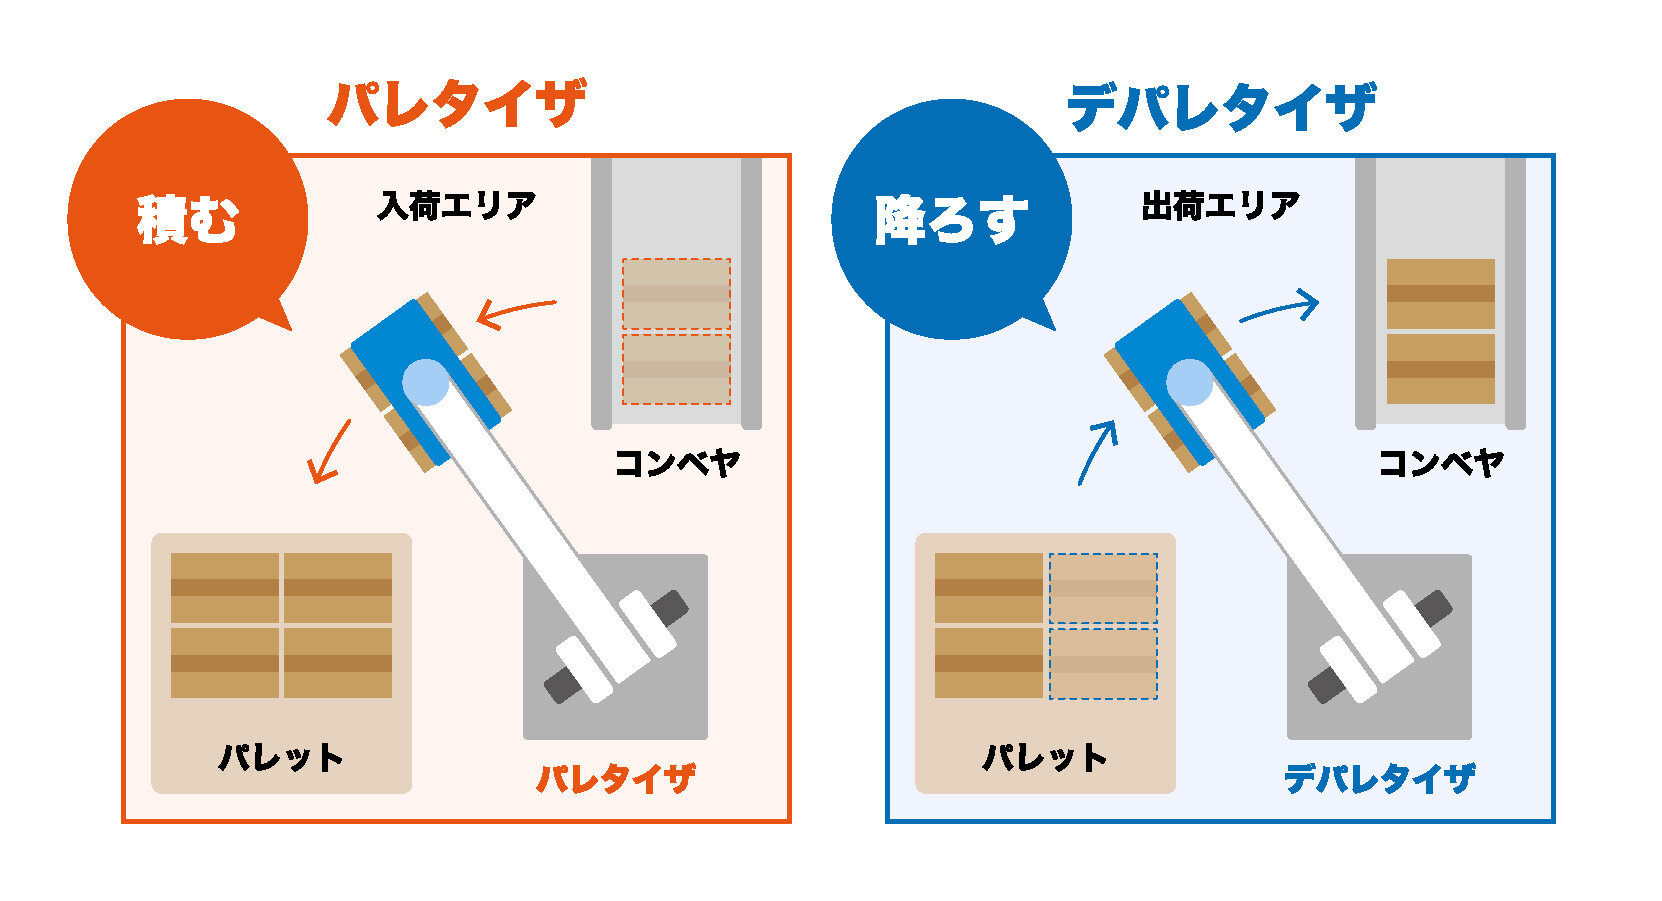
パレタイザ(palletizer)とは、荷物を自動でパレットに積む装置です。段ボールや袋などをパレットに自動で積み付けます。荷物をパレットに積む作業がパレタイジング(Palletizing)です。
一方、デパレタイザ(Depalletizer)とは、パレットから荷物をバラして自動でコンベヤ等へ降ろす装置です。パレットに積み付けられた荷物を降ろす作業がデパレタイジング(Depalletizing)です。パレタイジングとデパレタイジングは真逆の作業で、入荷エリアと出荷エリアにおいてセットで運用されるケースが多々あります。
3. 主なパレタイザと特徴
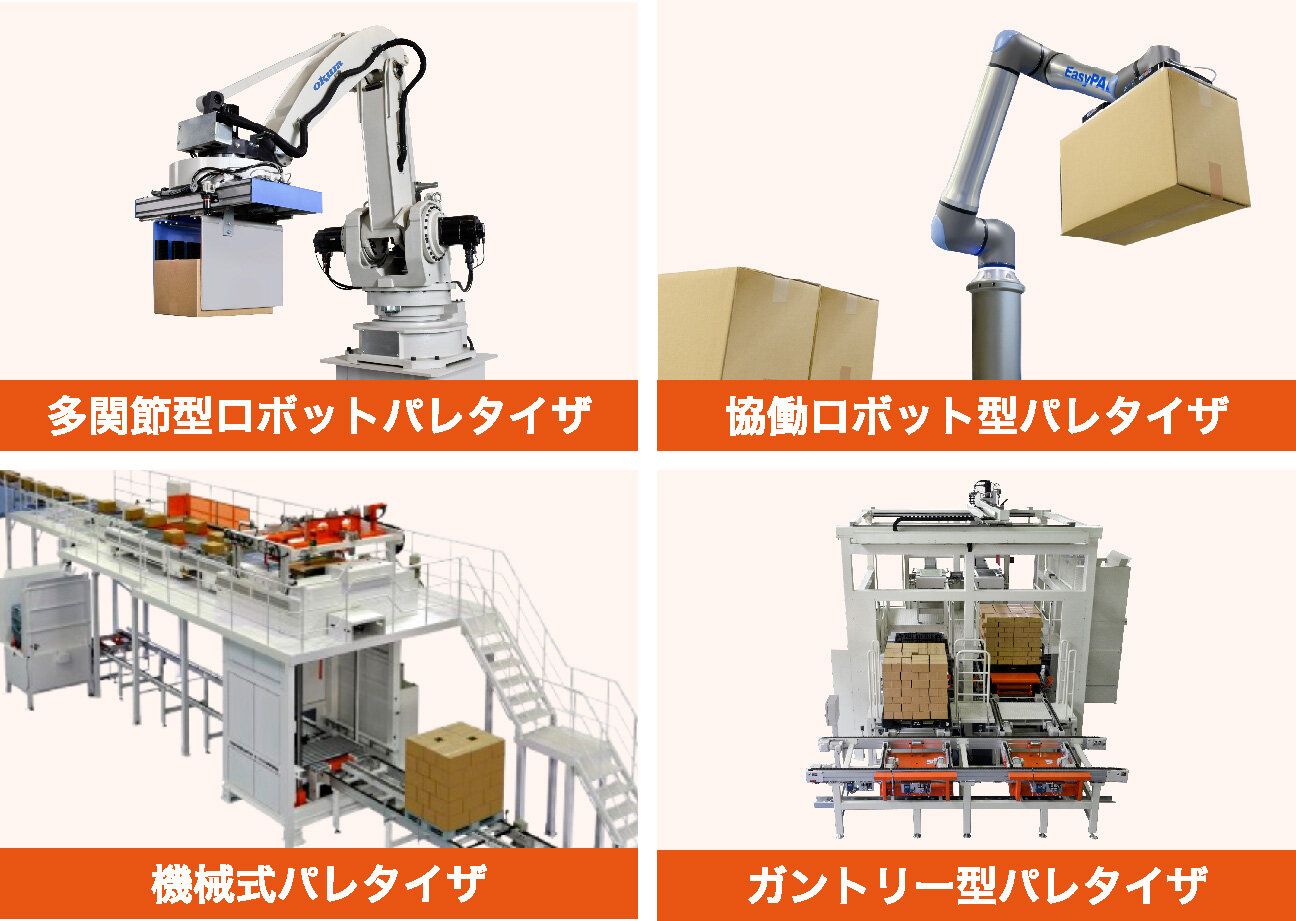
パレタイザには構造や動作方法によって5つのタイプがあります。
多関節型ロボットパレタイザ
人間の腕のような関節を持つロボットアームを利用し、段ボールケースや袋などの荷物をパレットへ自動で積み付けます。
- 特 徴
- 柔軟な動作が可能で、多品種少量の荷物や頻繁なラインを変更する現場に向いています。
協働ロボット型パレタイザ
多関節型と違って、人と同じ空間で安全に作業できる「協働ロボット」を採用したタイプです。
- 特 徴
- 安全センサを搭載し、侵入防止柵なしで作業員のすぐ隣で稼働できるため、小規模なスペースに最適です。
機械式パレタイザ
コンベヤやリフタ(昇降装置)などの機械装置との組み合わせで、積み上げるタイプです。
- 特 徴
- 一定のパターンで同じ荷物を高速・大量に積み付けるのに向き、飲料工場などに数多く採用されています。
直交座標型パレタイザ
X(前後)・Y(左右)・Z(上下)の直線的な3軸の動きで荷物をパレットに積み付けるタイプです。
- 特 徴
- 構造がシンプルで動作エリアが小さいため、多関節ロボットよりも狭いスペースや天井の低い場所に設置しやすいのが強みです。
ガントリー型パレタイザ
門型のフレームに沿って移動する搬送装置を使って、段ボールや袋などの荷物をパレットに自動で積み付けるタイプです。
- 特 徴
- 広範囲での大量処理作業や重量物の扱いに適しています。
なお、パレタイザによる積み付けパターンは、パレット上に段ボールや荷物を安定して効率よく載せるための並べ方を指します。荷崩れを防ぐために段ごとに荷物の向きを変えるのが特徴です。代表的なものとして、ブロック積み(平積み)、交互列積み、ピンホール積み、レンガ積み、スプリット積み、窓積みの6パターンがあります。パレタイザ(ロボット)に、これらのパターンをプログラムする際は、荷物のサイズや重量、パレットの規格に応じ設定を行います。
4. 主なデパレタイザと特徴
デパレタイザには荷物の掴み方や処理方式によって、主に4つのタイプがあります。
ロボット式(多関節・協働)
ロボットアームの先端に専用のハンド(治具)を取り付けて荷物を移動させるタイプです。
- 特 徴
- 設置スペースがコンパクトで、動きの自由度が高くなります。
複数パレットへの同時対応や、多品種の混載パレットにも対応できます。
機械式(バルク・高床・低床式)
パレット上の1段目を丸ごと、押し出しプレートや吸引プレートにて一括でスライド移動させるタイプです。
- 特 徴
- 缶、瓶、ペットボトルなどの飲料・食品ラインで多く使われています。
1度に大量の荷物を処理できるため、圧倒的にハイスピード対応が可能です。
真空吸着式(パッド式)
荷物の上面を多数の真空吸着式パッドで吸い上げて、荷物を安定させてから移動させるタイプです。
- 特 徴
- 段ボールやケース物のデパレタイズに特化しています。
荷物の側面に隙間がなくても、真上から安全に持ち上げることができます。
クランプ式(挟み込み式)
荷物の側面を左右や四方からプレートで挟み込んで持ち上げるタイプです。
- 特 徴
- 一升瓶などが入ったケース品に対応できます。吸着できない素材や、強度の低い荷物でも安定して搬送できます。
オークラ輸送機は、「パレタイズ・デパレタイズシステム」「パレタイズ・デパレタイズシステム」製品情報 のトップメーカーとして様々な製品をラインナップしています。
パレタイザとデパレタイザを簡単に比較してまとめましたので、ご参考にしてください。
パレタイザ/デパレタイザ 比較表
| 比較項目 | パレタイザ | デパレタイザ |
|---|---|---|
| 主な役割 | 荷物をパレットに積み付ける | パレットから荷物を降ろす |
| 物流工程 | 出荷・保管工程 | 入荷・ピッキング工程 |
| 処理の難易度 | 比較的容易(サイズや形状が一定) | 比較的困難(荷崩れや変形への対応が必要) |
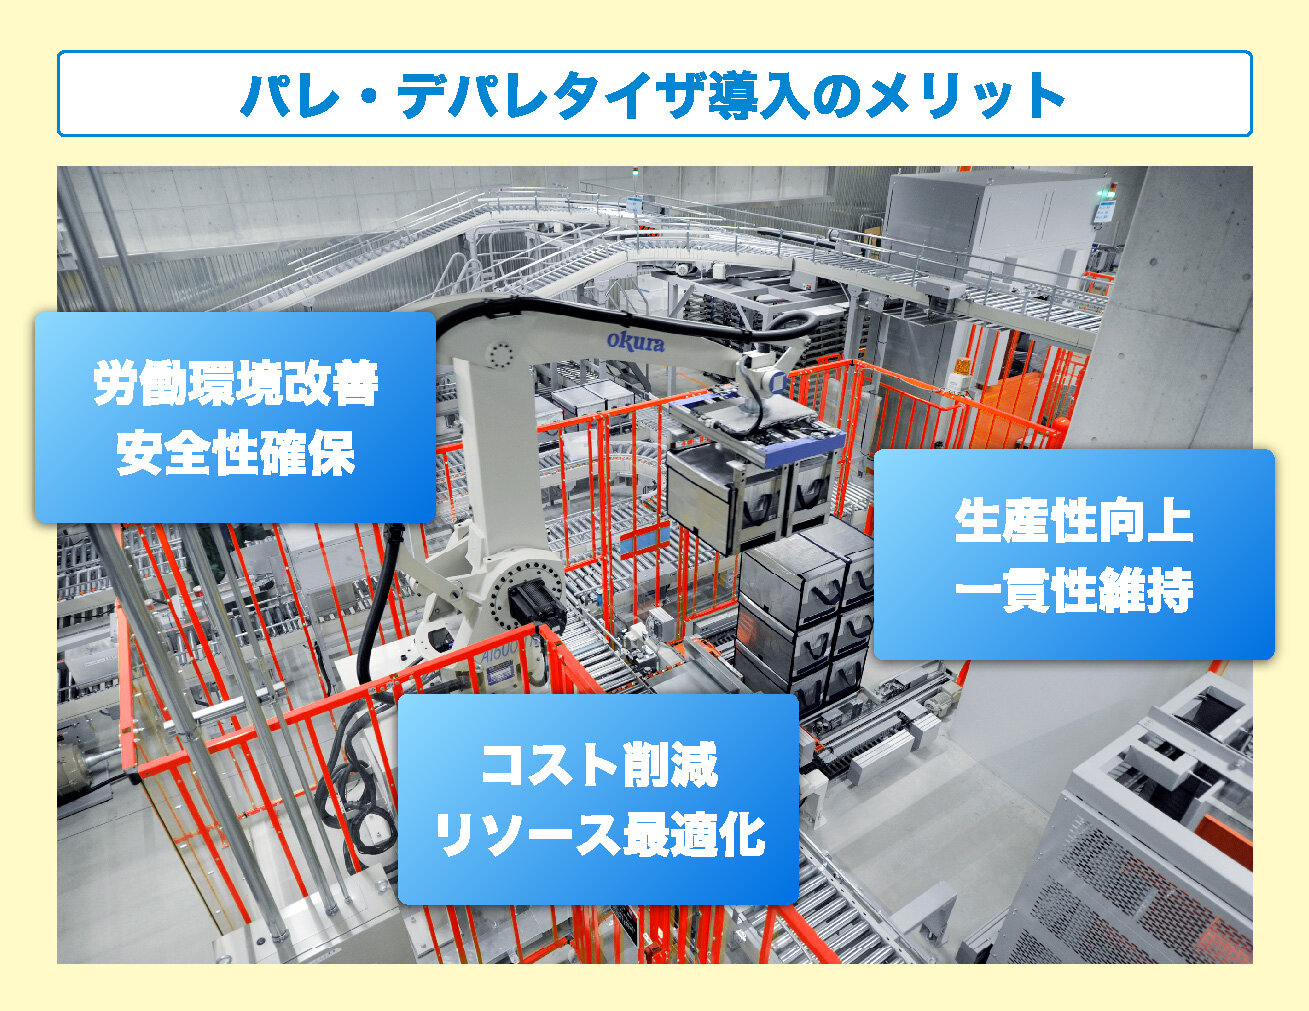
5. 導入メリット
重労働かつ単純な作業を自動化することで、物流現場の入荷エリア、出荷エリアやピッキングエリアなどでの課題を解決できます。
労働環境の改善と安全性の確保
出荷エリアでの荷物の積み付け作業をロボットが代行しますので、身体的負担が解消します。
- 労働災害の防止
- 荷物の落下や、フォークリフトとの接触といった現場の事故リスクを低減できます。
- 過酷な環境での対応
- 冷蔵・冷凍庫内や高温多湿の環境など、人間が長時間働くのが難しい現場でも安定して稼働できます。
生産性の向上と一貫性の維持
疲労によるペースダウンがないため、一定のスピードで作業を継続できます。
- 人手不足への対応
- 時間外労働規制や労働力不足の中でも、稼働率を維持・拡大できます。
- ミスのない正確な作業
- 積み付けミスや荷崩れ、製品の破損といった人的エラーを排除できます。
コストの削減とリソースの最適化
複数人で行っていた作業を装置1台に集約できるため、長期的な固定費を抑えることができます。
- 人員の最適配置
- 単純な重労働から解放されたスタッフを、より高付加価値な管理業務や検品業務どへ配置転換できます。
6. 選定のポイント
最後にパレタイザ・デパレタイザの具体的な選定ポイントをまとめました。
【POINT.1】処理能力とスピード
- 必要スループットの確認
- 1時間あたりに処理しなければならないケース数やパレット数を明確にし、ラインのボトルネックにならない機種を選びます。
- パレタイザの選択
- 単一商品の大量処理なら「従来型(レイヤー式)」、多品種少量や高サイクルなら「ロボット式」が適しています。
- デパレタイザの選択
- 荷物をパレットからバラすデパレタイズは、一般的には不規則な荷姿を扱うため機械の動きが複雑になります。
必要な処理スピードとロボットの把持(ハンドリング)能力のバランスに注意が必要です。
【POINT.2】対象物の特性(ワーク)
- サイズ・重量・形状・材質
- 取り扱うダンボール、一斗缶、ペール缶などの寸法と重量、材質(潰れやすさなど)を確認します。
- 混載対応
- パレットに複数の異なる商品(多品種)を混載する場合は、AI制御や3Dビジョンシステムを備えた高機能なロボットアーム式を選ぶ必要があります。
【POINT.3】ハードウェアと高度な制御技術
- パレタイザの視覚システム
- 隙間なく積まれた荷物を正確に認識して取り出すためには、高度な3Dビジョンカメラやセンサが不可欠です。
- エンドエフェクタ(ハンド部)
- 吸着パッド、クランプ、フォークなど、対象物の形状に応じた適切なハンドツールを選択する必要があります。
【POINT.4】設置環境とシステム連携
- 設置スペース
- 機器本体の設置面積だけでなく、動作範囲(安全柵の有無)や周辺の搬送コンベヤとの接続動線を考慮します。
- 周辺機器との連動
- デパレタイザは位置や形状を認識するためには、3Dビジョンカメラやセンサが必須となります。
また、WMSやAGV/AMRとスムーズに連携できるかどうかも、運用上の重要ポイントです。
いかがだったでしょうか。
過酷な作業であるパレットへの積み降ろしを人手から解放するパレタイザとデパレタイザ。
オークラ輸送機では多くの方たちにその効用を見ていただくために東京ビッグサイトで開催された「FOOMA JAPAN2026」(2026年6月2~5日)ヘ、協働ロボット「EasyPAL」を出展いたしました。ハンドにはビジョンカメラを使用したモデルで、パレ・デパレ両方の作業を行います。
その時の動画をご用意しましたので、本コラムのまとめとしてご覧いただければ幸いです。
次回は、物流センターでの最終工程で活躍するマテハン機器をご紹介いたします。